2D 3D Automatische Vision Measurement Machine Bewegings- en verlichtingscontroller
Invoering
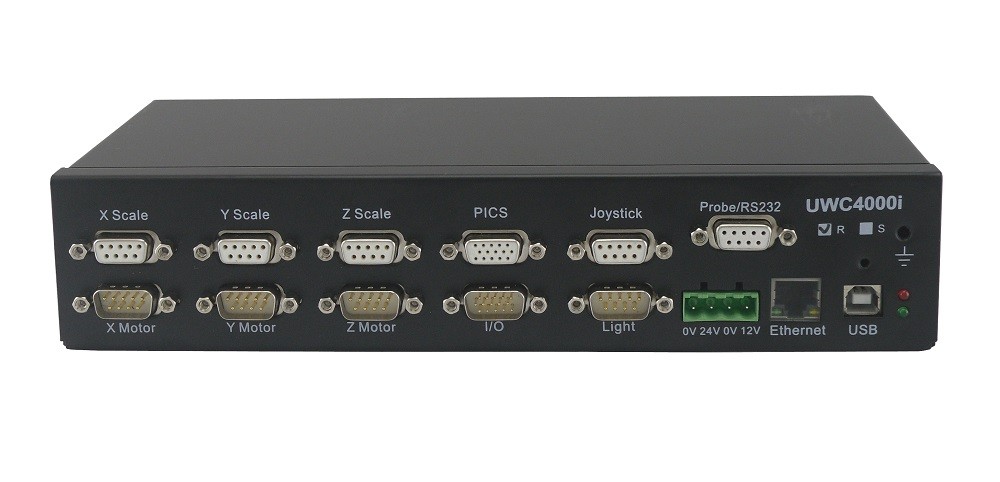
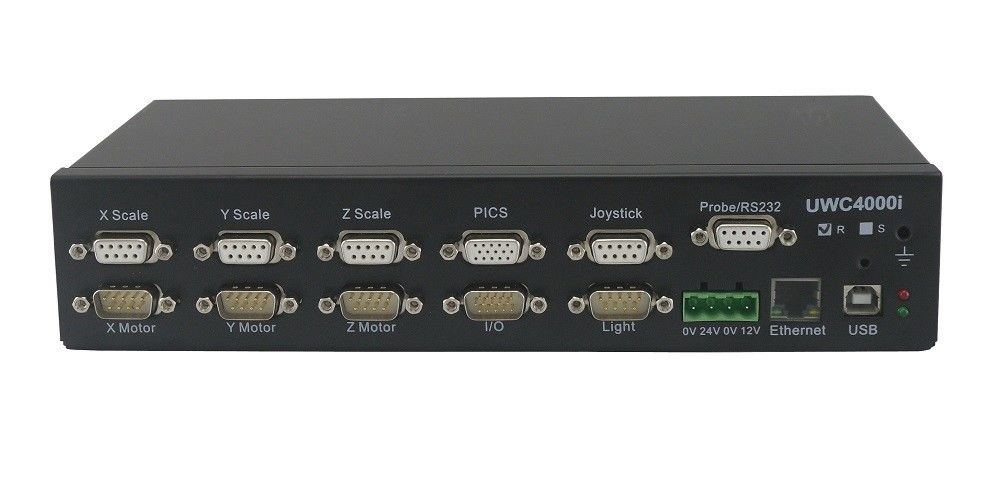
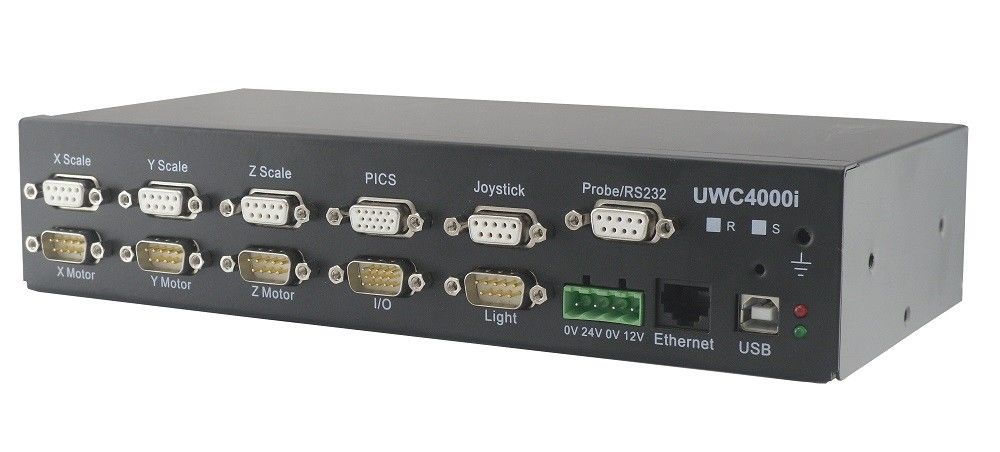
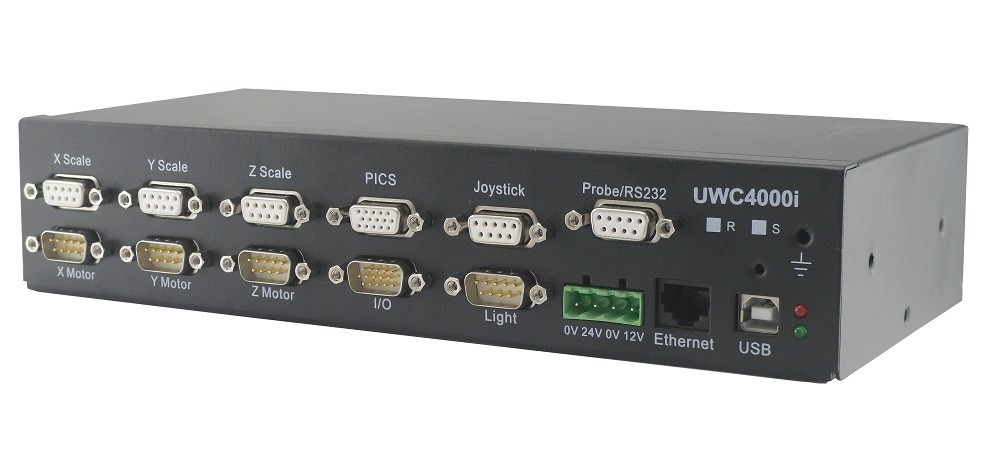
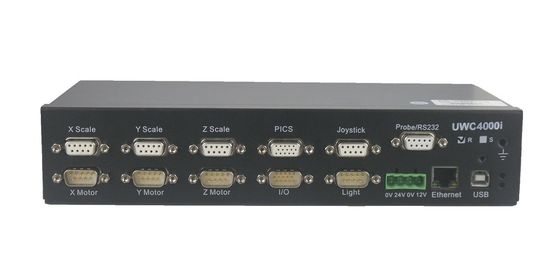
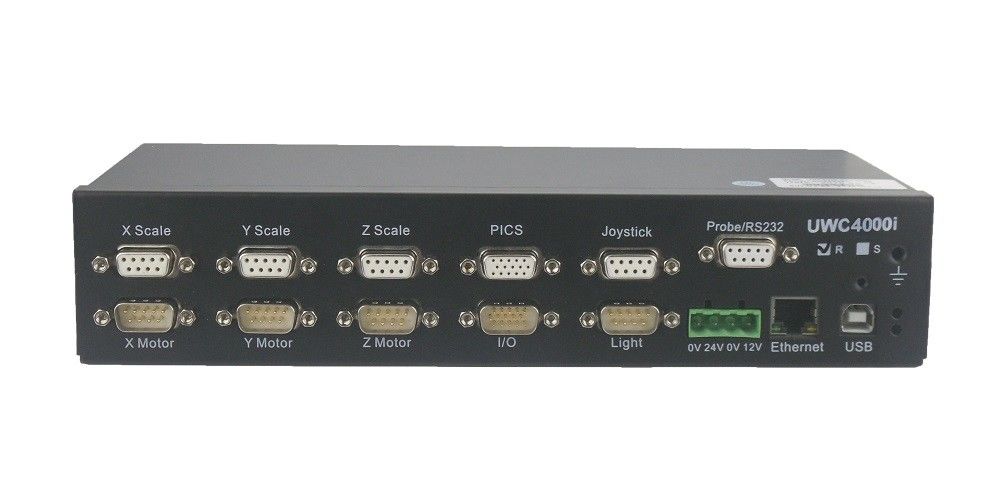
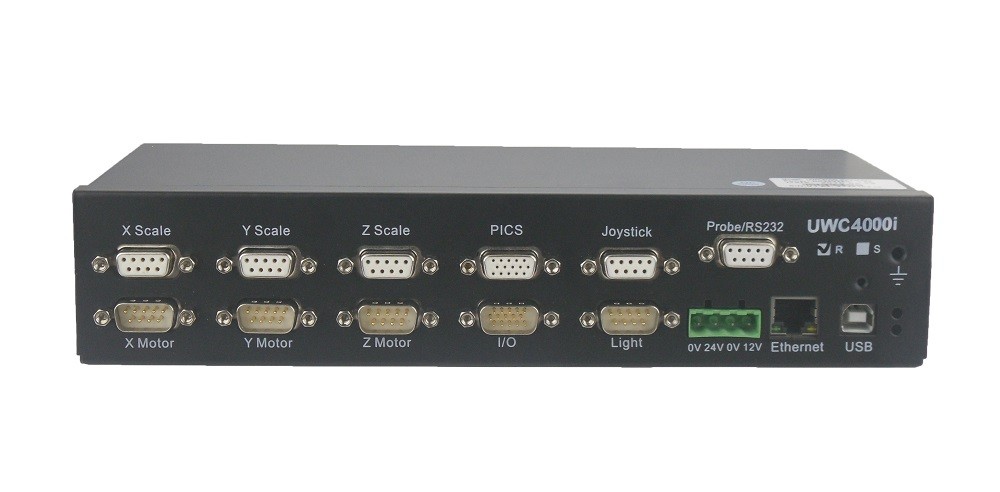
UWC-4000i is een onafhankelijke controller die gebruik maakt van de geavanceerde UWC-technologie van de tweede generatie. Het is een gespecialiseerde controller voor CNC-videomeetmachines en coördinatenmeetmachines. UWC-4000i is ingebed met 4-assige bewegingscontrole, 3-assige lineaire transducertelling, 10-terminalverlichtingsbediening, joystick-gegevensverzamelingsverwerkingskaart en tasterfunctie, en biedt een SIC-oplossing (System In Case) voor de geavanceerde CNC VMM en algemene CNC CMM.
Werkingsprincipe

Functies
1. Volledige close-loop controle in de hardwarefase (PID close-loop controleprotocol met Velocity Feed Forward en dead-band control, de verversingsfrequentie van de servo is 2,5 KHz), real-time aanpassing van het motortoerental op basis van de lineaire transducerpositiefeedback, om ervoor te zorgen dat het lokalisatieproces wordt voltooid wanneer de bewegingsplanning eindigt (binnen de vastgestelde lokalisatienauwkeurigheid). Een eenmalige snelle lokalisatie wordt beloofd met allerlei transmissiestructuren, en efficiënter wanneer de stijfheid hoger is. Dit optimaliseert tijdrovend en levert veel hoge efficiëntie op.
2. Er worden meerdere transmissiestructuren ondersteund, zoals lineaire aandrijving, kogelomloopspindel, synchrone riem, meerpolaire riem, staalkabel en stalen riem, enz. De snelheidscurve wordt gepland door een functie van hogere orde, die de stabiliteit garandeert. (Transmissiestructuur met hoge speling, zoals tandwieloverbrenging, wordt niet ondersteund)
3. 3-assige motoren rpm maakt gebruik van richting + pulsaanpassingsmodus, waardoor de nuldrift van de analoge spanningsregeling wordt geëlimineerd. De machine bevindt zich in een volledig statische status wanneer de software het beeld vastlegt, waardoor de abbe-fout wordt verminderd die wordt veroorzaakt door het aansturen van het transmissieapparaat aan één uiteinde, waardoor de meetnauwkeurigheid wordt gegarandeerd.
4. 10 terminals 3200 niveaus instelbare constante stroomregeling worden rechtstreeks op de LED aangesloten, 8 terminals worden gebruikt voor oppervlakteverlichting, 1 voor het contourlicht en 1 voor het coaxiale licht. Het is de beste vervanging voor de normale verlichtingscontroller, die groot en onstabiel is. Als er meer oppervlakteverlichting nodig is, raadpleeg dan de verlichtingshandleiding.
5. UWC-4000i is ingebed met een directe joystickinterface, waardoor de dataachterstand van de traditionele USB-joystick wordt geëlimineerd en de bedieningsprestaties van het programmeren, het meten van één stuk en het sondemeetproces worden verbeterd. Probe automatisch zoeken, automatische feedback, foutbeschermingsfunctie elimineert het crashrisico en vermindert de moeilijkheidsgraad van het programmeren van pc-software.
6. Er zit geen printplaat in de compatibele joystick van de UWC4000i, maar er is slechts weinig bedrading nodig. Gebruikers kunnen dus het uiterlijk en de stijl ontwerpen. We zullen het hoofdschema en de parameters van de componenten aanbieden. De noodschakelaar en de snelheidsregelknop zijn ingebed.
7. De UWC-4000i gebruikt slechts één enkele USB-kabel om de pc aan te sluiten, en er is geen PCI-slot nodig. Dit maakt de bedrading veel eenvoudiger en slimmer en verhoogt de stabiliteit.
8. MOF-functie (on-the-fly meten), waarbij het beeld wordt vastgelegd tijdens het verplaatsingsproces van het podium, waardoor de tijdrovende meetprocedure aanzienlijk wordt verkort en de efficiëntie wordt verhoogd.
9. De asbesturing maakt gebruik van richting + pulsuitgang bewegingsbesturingsmodus, RS422-niveau-uitgang, in staat om verbinding te maken met variërende signalen van DC-servo / AC-servo / intelligente motoren (SMART-motoren, Coolmuscle-motoren van UWC). Het is geschikt voor motoren met encoderfeedback of stappenmotoren.
10. Alle API-functies ondersteunen de programmering met meerdere lijnen, de uitvoeringstijd voor een enkele API-functie is 3,2-3,8 ms.
11. Bij het programmeren van de motion control wordt rekening gehouden met de 2D/3D-meetfuncties en de bediening door de gebruiker, waardoor een gebruiksvriendelijke programmeer- en bedieningsinterface wordt geboden.
12. UWC4000i-R en UWC4000i-S zijn optioneel voor het tellen van lineaire transducers met 3 assen. De connectoren zijn direct compatibel met alle gangbare merken lineaire transducers en ondersteunen single-ended en differentiële blokgolfsignalen.
Sollicitatie
De 4000i-controller toegepast op een CNC-automatische vision-meetmachine.
Specificatie
| NEE. |
Specificatie
|
UWC4000i-V1.5
|
| 1 |
Het meten van softwarecompatibiliteit
|
Volledig compatibel met V1.4
|
| 2 |
voeding
|
DC24V@2A ingang, uitgang DC12V@2A (toevoer CCD-vermogen)
|
| 3 |
Dimensie
|
255*118*53(mm)
|
| 4 |
Mededeling
|
Geïsoleerde USB of ethernet (optioneel)
|
| 5 |
close-loop controlebeleid
|
PID+VFF+ dode band
|
| 6 |
Servo-verversingsfrequentie
|
2,5 KHz
|
| 7 |
Anti-mechanische schok, snelheid optimaliseren
|
SMART-modus
|
| 8 |
As van het tellen van lineaire transducers
|
3
|
| 9 |
Basisbesturingsas
|
4
|
| 10 |
Asbesteding
|
In staat om 3-assige puls+richting toe te voegen
|
| 11 |
XYZ-asbesturingsmodus
|
Puls + richting RS422
|
| 12 |
Motortype met XYZ-asondersteuning (met externe motordriver)
|
Stap/AC-servo/lineaire servo/DC-servo met encoderfeedback
|
| 13 |
U-asbesturingsmodus A
|
RS232 verbinding maken met de Pomeas autozoomlens
|
| 14 |
U-asbesturingsmodus B
|
Er is een stappendriver met 2 fasen ingebouwd, die de automatische zoomlens met stappenmotoren ondersteunt, enkele/duo-limieten worden ondersteund.
|
| 15 |
Snelheidscurveplanning
|
Ladder/S-type
|
| 16 |
Interpolatie
|
Lineaire interpolatie met meerdere assen, booginterpolatie met 2 assen, interpolatie met 3 assen
|
| 17 |
Max. Pulsfrequentie
|
5 MHz
|
| 18 |
Pulsfrequentieresolutie
|
0,001 Hz
|
| 19 |
Snelheidsaanpassingsniveau
|
1.000.000.000
|
| 20 |
Analoge spanningsregeling
|
-
|
| 21 |
Lineaire transducertelfrequentie
|
6MHz/(A- of B-fase)
|
| 22 |
Lineaire transducersignaaldefinitie
|
R of S voor optioneel (R:12345, S:26789)
|
| 23 |
Meethardware voor sondes
|
Interfacecircuit voor tastsondes
|
| 24 |
Sondefoutverwerkingscircuit
|
Beschikbaar, automatische reparatie van de sonde nonhoming
|
| 25 |
Compatibele sonde
|
Renishaw/Tesa tasttaster uit alle series
|
| 26 |
Sondeverwerkingsmodule
|
Sonde met hoge snelheid, joystickbediening, automatisch pauzeren en automatisch terugtrekken, automatische detectie van puntmodus
|
| 27 |
Joystick-signaalverzamelkaart ingebed
|
12 bit resolutie, 0-5V analoge spanningsingang, 3 drukknoppen en 3 LED's, noodstopschakelaar inbegrepen, snelheidsinstelknop inclusief (onderling exclusief gebruikt met 3 # knop)
|
| 28 |
Ingebouwde verlichtingscontrolekaart
|
Oppervlaktelicht met 8 secties + onderlicht + coaxiaal licht, software-aanpassing op 0-200 niveaus
|
| 29 |
Functie voor het instellen van de verlichtingsgraad
|
Hardware-aanpassing op 16 niveaus in de parameterinstelling op basis van de helderheidsvereiste
|
| 30 |
mogelijkheid om contourlicht te regelen / LED-bankcontrole
|
Max. 420mA, geschikt voor de meeste grote reismachines
|
| 31 |
Externe gecompliceerde verlichtingsinterface
|
Kan worden aangesloten op 5 ringen 8 secties programmeerbaar licht in één kleur, of 5 ringen 8 secties 4 kleuren programmeerbaar licht, verhoogd / draaibaar licht
|
| 32 |
Algemene I/O-interface
|
8 sectie geïsoleerde ingang, 5 uitgang (ULN2803-compatibel)
|
| 33 |
Systeemklok
|
Jaar-maand-dag-uur-minuut-seconde, kan niet worden gewijzigd
|
| 34 |
Firmware-upgrade
|
Klantupgrade ter plaatse, met snelle oplossing en technische updates.
|
| 35 |
Sonde-connector
|
9-pins D-DUB-connector, eenvoudiger voor bedrading en stabieler
|
| 36 |
Joystick-aansluiting
|
OTP6, OTP7, HC3 (joystick met meerdere toetsen)
|
| 37 |
Joystick-gegevensverwerking
|
De controller verwerkt intern de joystickgegevens en bewegingsbesturing, samen met de andere bewegingsbesturingsmodus, waarbij de joysticksonde wordt aangeraakt met automatische stop en automatische terugtrekking
|
| 38 |
Externe noodstop
|
De noodstopknop regelt de voeding van de motor
|
| 39 |
Snelheidscurveplanning
|
Ladder / S-type
|
| 40 |
Software-eindschakelaar
|
Beschikbaar
|
| 41 |
Software-vertragingspunt
|
Beschikbaar
|
| 42 |
Benoemd afstandsremmen
|
Beschikbaar
|
| 43 |
Ondersteunde foutopsporingssoftware
|
V4.0-versie of hoger (parameter voor automatische detectie en instelling)
|



 Uw bericht moet tussen de 20-3.000 tekens bevatten!